
Le rayonnage drive-in et l’entrepôt à navette satellite répondent au même besoin – stocker le plus grand nombre de palettes dans le plus petit espace – avec deux architectures opposées : dans le premier, le chariot pénètre dans la structure ; dans le second, il s’arrête en façade et la manutention en profondeur est confiée à une navette. Cette différence se traduit par des performances distinctes sur trois plans rarement mesurés : le taux de remplissage effectif du volume, la productivité de l’engin de manutention et l’intégrité du rayonnage dans le temps. Voyons en détail comment fonctionnent ces deux solutions.
Tout système à canaux profonds repose sur le même compromis. En supprimant les allées de service, on gagne des emplacements palettes, mais on perd la possibilité d’atteindre chaque unité de charge de façon indépendante : seule la palette la plus en façade de chaque canal est accessible, et chaque canal ne devrait contenir qu’une seule référence pour éviter de déplacer les palettes situées devant celle dont on a besoin. Le rayonnage drive-in et l’entrepôt à navette satellite acceptent tous deux ce compromis.
Ils divergent sur un seul point, mais il est décisif : qui entre dans le canal. Nous concevons et installons ces deux solutions, et la question que l’on nous pose le plus souvent est de savoir laquelle des deux est la plus avantageuse. Pour y répondre sérieusement, il faut partir du fonctionnement, car c’est là que naissent les écarts de performances que l’on paie – ou dont on tire profit – pendant toute la durée de vie de l’installation.
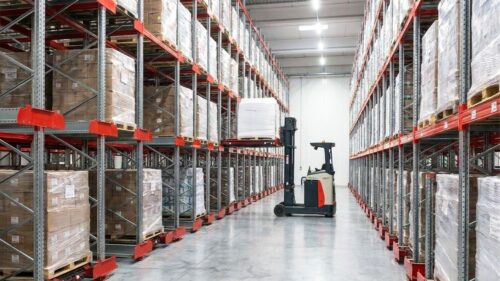
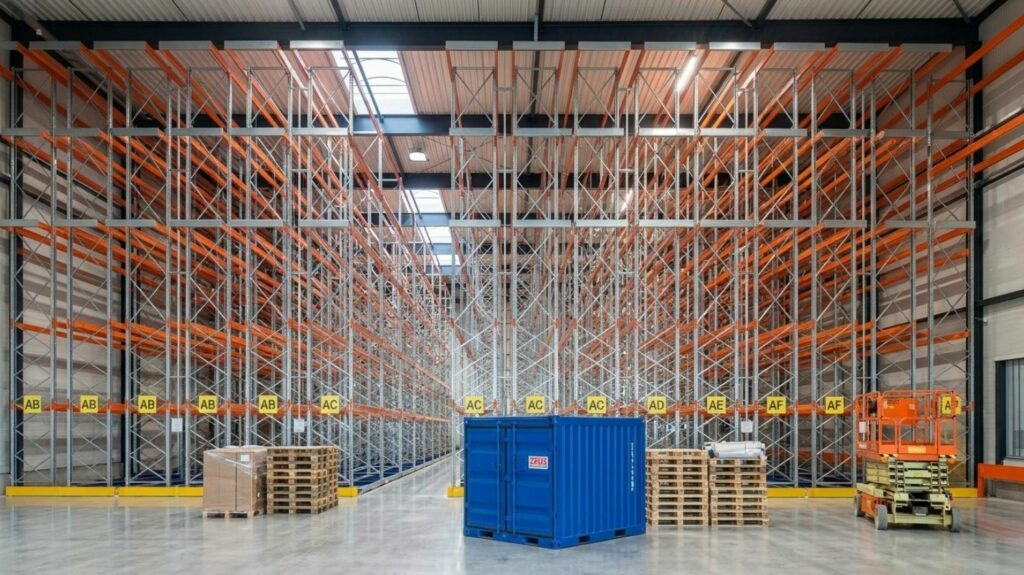
Dans un rayonnage drive-in, les rangées de rayonnage sont juxtaposées sans allées intermédiaires et forment des canaux profonds dans lesquels les palettes reposent sur des paires de rails continus fixés aux montants. Le chariot élévateur entre physiquement dans le canal, avance jusqu’au premier emplacement libre, dépose la palette sur les rails, puis ressort en marche arrière en suivant le même trajet. La structure est renforcée, mais dépourvue de lisses continues, et les contreventements sont réduits au minimum pour laisser passer l’engin : la conception se réfère à la norme italienne UNI 11575, tandis que les tolérances, l’utilisation et la maintenance relèvent des normes NF EN 15620 et NF EN 15635. Il en découle trois caractéristiques d’exploitation :
Ces contraintes sont acceptables dans un contexte précis : peu d’espace, peu de références, rotation lente. Lorsque ces conditions se maintiennent, nous continuons à proposer le drive-in sans hésiter, et c’est une solution que nous installons encore aujourd’hui : dans ces cas, l’évaluation peut s’arrêter là.
Dans les installations qui nous sont soumises, ces conditions ont toutefois évolué, et rarement sur un seul front :
Face à une installation existante ou à un nouveau projet, la première vérification que nous effectuons consiste précisément à compter combien de ces fronts sont déjà ouverts. Lorsque nous en relevons au moins deux simultanément, nous mettons la seconde architecture sur la table.
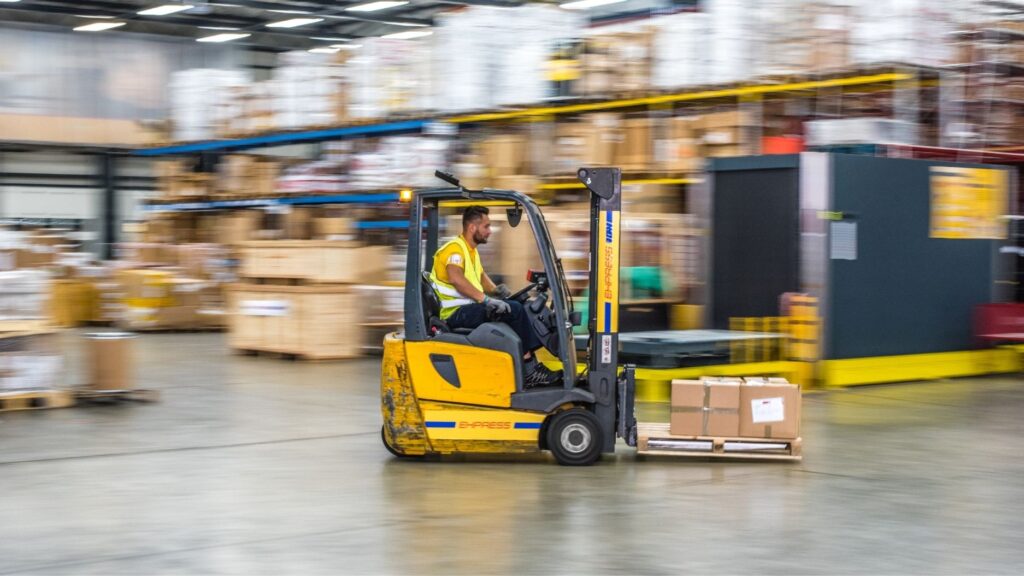
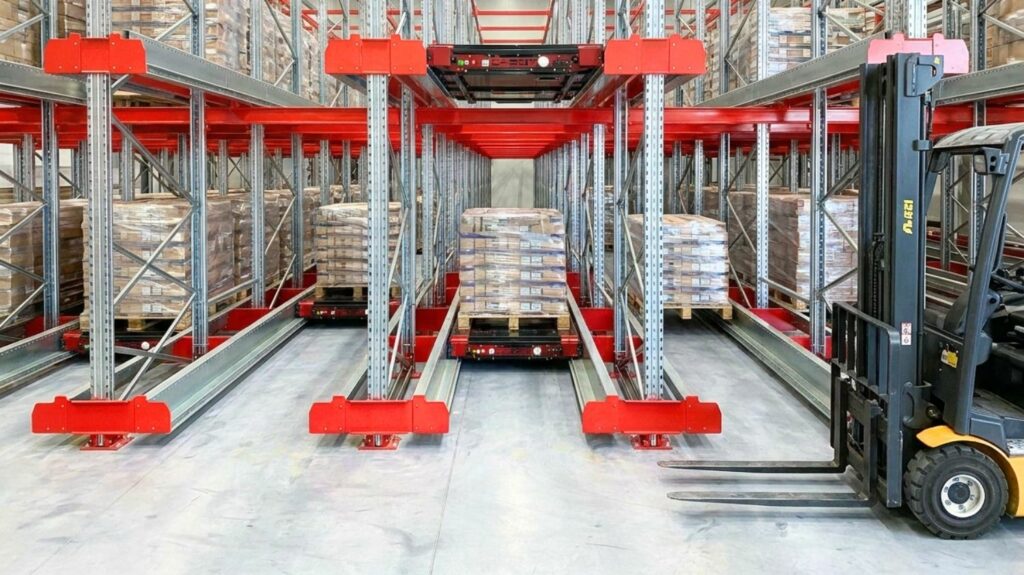
Dans un entrepôt à navette satellite, la structure à canaux profonds demeure, mais ce n’est plus le même acteur qui la parcourt. Le chariot élévateur s’arrête en façade du canal et n’entre jamais dans le rayonnage : il dépose la palette sur une navette – une plateforme motorisée à profil bas qui circule sur les mêmes rails et soulève la charge de quelques centimètres –, laquelle effectue de façon autonome la translation en profondeur, la mise en place et le retour en façade. La navette fonctionne sur batterie et est commandée par radiofréquence ; c’est le chariot lui-même qui la transfère d’un canal à l’autre, si bien qu’une seule navette satellite peut desservir de nombreux canaux.
Cette architecture entraîne quatre conséquences directes :
Un point mérite d’être clarifié : la navette satellite n’est pas un magasin automatique. Elle ne remplace ni l’engin ni son cariste, et ne doit être comparée ni à un transstockeur ni à un système à navettes multiniveaux. Elle en découple le cycle, en transformant un temps de parcours en un temps d’attente qui peut être consacré à d’autres tâches. Le gain porte sur l’utilisation de l’engin, non sur la vitesse pure, et c’est ainsi qu’il doit être mesuré : en heures-chariot par palette manutentionnée, non en secondes de déplacement. Une fois les deux architectures clarifiées, la comparaison porte sur trois points : quel volume peut effectivement être rempli, comment la structure résiste dans le temps et quelles évolutions l’installation permet dans les années suivantes.
C’est le paramètre qui bouleverse le plus souvent les évaluations réalisées sur le papier. L’analyse que nous avons menée sur des installations de capacité nominale équivalente situe le taux de remplissage moyen en régime établi du drive-in en dessous de 65 % et celui de l’entrepôt à navette satellite au-delà de 80 % : l’écart s’explique par un honeycombing moindre (formation d’emplacements vides non réutilisables dans un système à canaux profonds) et par la possibilité de gérer des flux FIFO, qui libère les canaux sans attendre l’épuisement de la référence.
Considérées comme des ordres de grandeur, ces deux valeurs modifient la lecture de la capacité installée :
C’est le point méthodologique qu’une comparaison « à capacité nominale égale » tend à masquer : deux installations dotées de la même fiche technique accueillent des quantités de marchandises nettement différentes. Le conseil que nous donnons à ceux qui doivent évaluer deux offres est de ne jamais les comparer sur la capacité déclarée, mais de corriger d’abord celle-ci en fonction du taux de remplissage attendu sur le mix produits réel, calculé à partir de l’historique des commandes et non d’une moyenne sectorielle.
La deuxième comparaison porte sur des paramètres qu’aucun cahier des charges ne mentionne et qui n’apparaissent qu’une fois l’installation en service, lorsque le choix est déjà fait. Ici, la différence entre les deux architectures tient entièrement à l’exposition de la structure aux heurts de l’engin.
Sur ce point, nous pouvons nous appuyer sur des données de première main. Avec notre division Service, nous réalisons plus de 500 inspections techniques par an et avons classé plus de 250 000 anomalies. Nous constatons que les dommages ne se répartissent pas de manière aléatoire : ils se concentrent sur les montants des premiers niveaux, les échelles d’extrémité, les entrées d’allées et les zones proches des quais, c’est-à-dire là où l’activité de manutention est la plus dense. Par construction, le drive-in fait entrer cette densité à l’intérieur du volume de stockage, dans un environnement à visibilité réduite et aux tolérances serrées, et sur une structure qui – comptant moins de contreventements et de lisses continues qu’un palettier – dispose de réserves de redondance plus faibles. Il y a aussi un chiffre que nous continuons à signaler à nos interlocuteurs : environ 60 % des anomalies que nous classons en rouge ou en orange sont encore présentes lors du contrôle suivant. Dans une structure où la redistribution des charges est faible, ce retard pèse plus qu’ailleurs.
L’entrepôt à navette satellite ne supprime pas la maintenance : il introduit deux postes absents du drive-in, la maintenance de la navette et des batteries et les mises à jour périodiques du logiciel. Il s’agit toutefois d’activités planifiables, qui font passer la prise en charge de la réparation curative à la maintenance programmée – une différence que tout responsable d’un entrepôt fonctionnant en continu perçoit immédiatement.
Les avantages de l’entrepôt à navette satellite ne proviennent pas d’un composant isolé, mais du choix d’architecture décrit au début : séparer la tâche de l’engin de celle de la navette. C’est de cette séparation que découlent, en cascade, tous les autres.
Il en découle que les critères n’ont pas tous le même poids, et les traiter comme des éléments équivalents conduit presque toujours à une mauvaise réponse. Voici l’ordre de priorité que nous suivons dans nos analyses :
En amont de ce classement, quatre chiffres sont nécessaires, dont les décideurs disposent rarement :
Le rayonnage drive-in et l’entrepôt à navette satellite ne sont pas deux générations d’une même technologie, mais deux façons différentes de répartir le travail entre l’opérateur et la machine au sein d’un même principe de stockage. Le premier fait tout reposer sur l’engin et sur l’habileté de celui qui le conduit ; le second confie la manutention en profondeur à un dispositif dédié et ne laisse à l’engin que la tâche d’alimenter la façade. Aujourd’hui, le choix entre les deux se joue sur des grandeurs que la plupart des entrepôts ne mesurent pas, et c’est l’aspect qui nous intéresse le plus : parce qu’ils sont instrumentés, les systèmes semi-automatiques commencent à produire d’eux-mêmes les données qui manquaient jusqu’ici. Lorsque ces grandeurs seront mesurées plutôt qu’estimées, le choix entre stockage compact manuel et semi-automatique cessera d’être une question de préférences techniques pour devenir une comparaison entre des performances vérifiables.
Décrivez votre besoin : notre équipe technique analysera les informations afin de comprendre votre contexte opérationnel et de vous répondre dans les plus brefs délais.